地貌形态识别
利用高程栅格识别地貌形态,生成地貌类型或相关形态指标栅格。
功能说明
工具比较中心像元与八个方向上的可视邻域,根据视线角度及平坦阈值识别山峰、山脊、坡面、沟谷等地形形态。搜索半径决定分析尺度。
这是一种局部地形形态分类,结果不等同于平原、台地、丘陵或不同高度山地等宏观地貌分区。若研究目标是宏观地貌类型,宜结合高程、坡度、地形起伏度等指标综合分析。
参数说明
| 参数 | 说明 | 必填 | 默认值 |
|---|---|---|---|
| 输入高程栅格 | 用于识别地貌的高程栅格。 | 是 | 空 |
| 外侧搜索半径 | 八个方向上的最大搜索距离,默认以像元为单位。 | 是 | 3 |
| 内侧搜索半径 | 搜索起点附近跳过的距离,默认以像元为单位。 | 是 | 0 |
| 平坦阈值 | 判断视线方向是否平坦的角度阈值,单位为度。 | 是 | 1 |
| 平坦距离 | 影响远距离平坦判定的距离;0 表示不使用。 | 是 | 0 |
| 比较模式 | 视线比较方法:anglev1、anglev2 或 anglev2_distance。 | 是 | anglev1 |
| 按米搜索 | 以米而非像元指定距离参数。 | 否 | 关闭 |
| 扩展修正 | 启用扩展形态修正。 | 否 | 关闭 |
| 输出地貌类型栅格 | 保存地貌分类结果。 | 是 | 空 |
| 输出三元模式栅格 | 可选保存八方向地形形态的三元模式编码,适合进一步分析或自定义分类。 | 否 | 空 |
| 输出正向模式栅格 | 保存正向模式编码。 | 否 | 空 |
| 输出负向模式栅格 | 保存负向模式编码。 | 否 | 空 |
| 输出强度栅格 | 保存形态相对高程指标。 | 否 | 空 |
| 输出方位坡向栅格 | 保存形态范围与中心像元的最大差值指标。 | 否 | 空 |
| 输出范围栅格 | 保存形态范围内的高程差指标。 | 否 | 空 |
| 输出方差栅格 | 保存形态边界方差指标。 | 否 | 空 |
| 输出延展度栅格 | 保存局部延展度指标。 | 否 | 空 |
| 输出方位角栅格 | 保存局部延展方向。 | 否 | 空 |
| 输出扩展栅格 | 保存形态局部面积指标。 | 否 | 空 |
| 输出宽度栅格 | 保存局部宽度指标。 | 否 | 空 |
输出
地貌类型栅格
输出的地貌类型分类栅格;不同像元值表示不同类别,无需为每种地貌分别运行一次。还可按需指定其他指标栅格。GRASS 地貌类别编码如下:
| 值 | 地貌类型 | 值 | 地貌类型 |
|---|---|---|---|
| 1 | 平地 | 6 | 坡面 |
| 2 | 山峰 | 7 | 凹坡 |
| 3 | 山脊 | 8 | 坡脚 |
| 4 | 肩部 | 9 | 谷地 |
| 5 | 凸坡 | 10 | 洼地 |
如果需要单独显示或统计某种地貌,可根据对应类别值从分类栅格中提取。并非每次计算都会出现全部类别,结果取决于输入地形和参数。
三元模式栅格
“输出三元模式栅格”保存的是地形形态的细粒度模式编码,不是上述十类地貌分类图。工具从中心像元沿八个方向进行视线分析,结合天顶角、天底角和平坦阈值,判断各方向相对较高、近似平坦或相对较低;它并不是简单比较紧邻的八个像元高程。
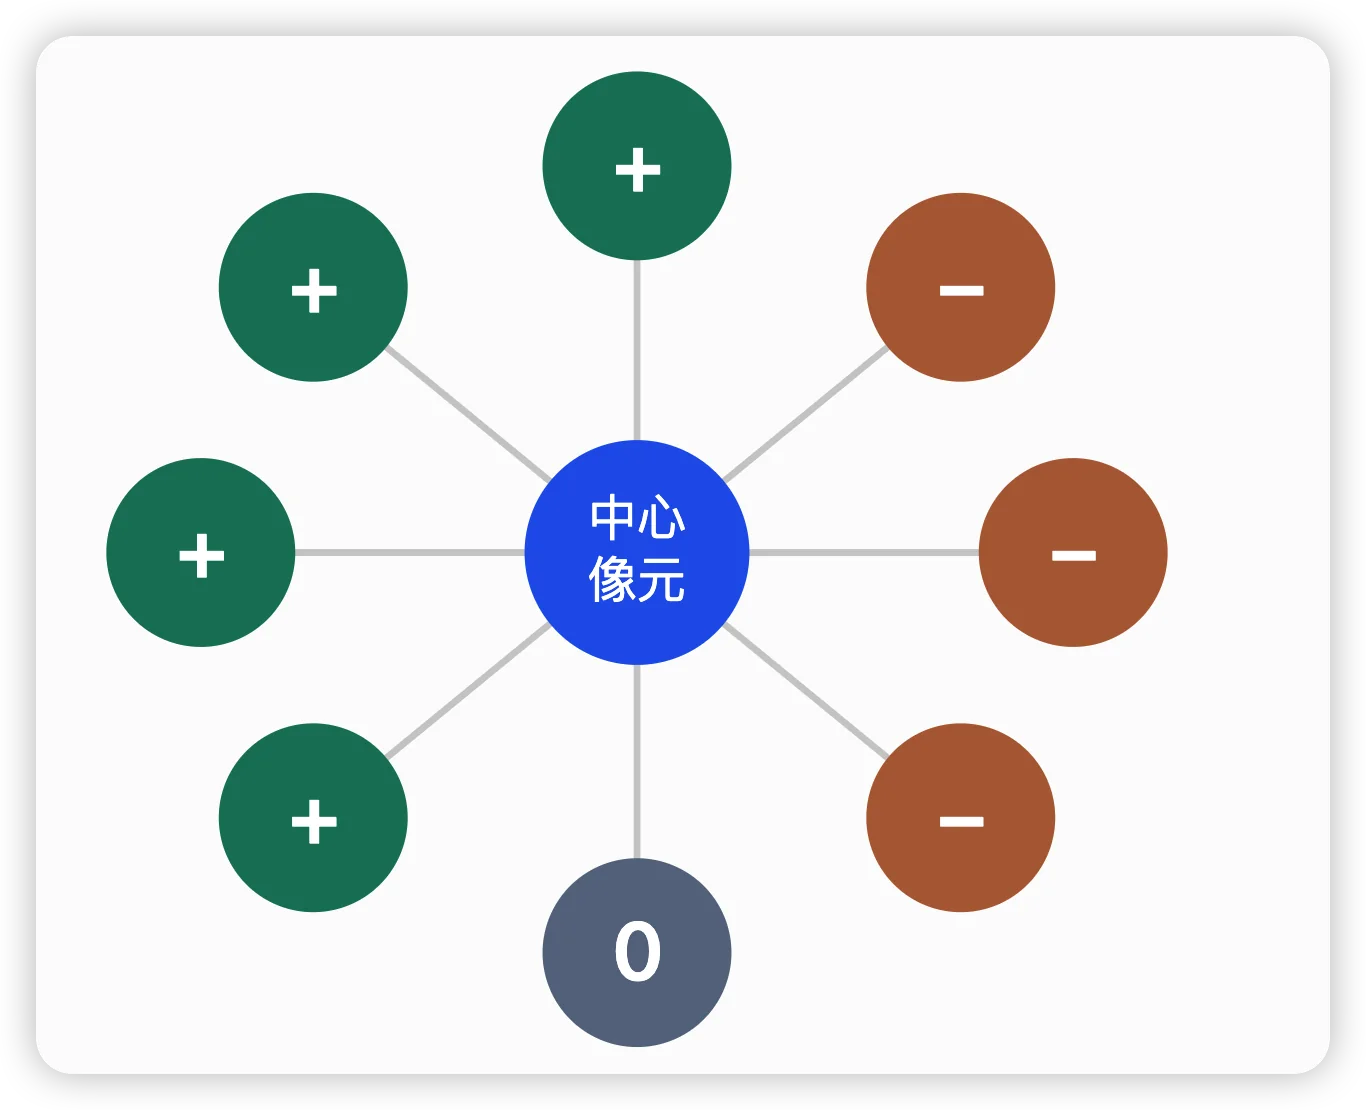
八个方向各有三种状态,理论上有 种组合。按 GRASS 官方说明,将旋转和镜像等价的模式合并后有 498 种独立模式;输出像元值是最简化三元模式的十进制编码,不是 1 至 498 的连续类别编号。
| 输出 | 内容 | 适用场景 |
|---|---|---|
| 地貌类型栅格 | 十类基本地貌形态 | 常规地形形态分析和分类展示 |
| 三元模式栅格 | 八方向三元形态模式编码 | 精细形态研究、自定义分类或监督分类 |
同属一种地貌类型的像元可能具有不同的三元模式。常规地貌分类可以只填写必填的地貌类型输出;需要进一步分析时,再为三元模式指定输出。三元模式提供更细的形态信息,不会直接消除分类碎斑;结果尺度仍取决于搜索半径等参数。
使用步骤
- 在【计算工具箱】的【GRASS GIS】>【栅格工具】>【地形分析】中打开【地貌形态识别】。
- 选择高程栅格,按地形尺度设置搜索半径和阈值。
- 指定输出栅格并运行,再检查分类结果。
使用示例
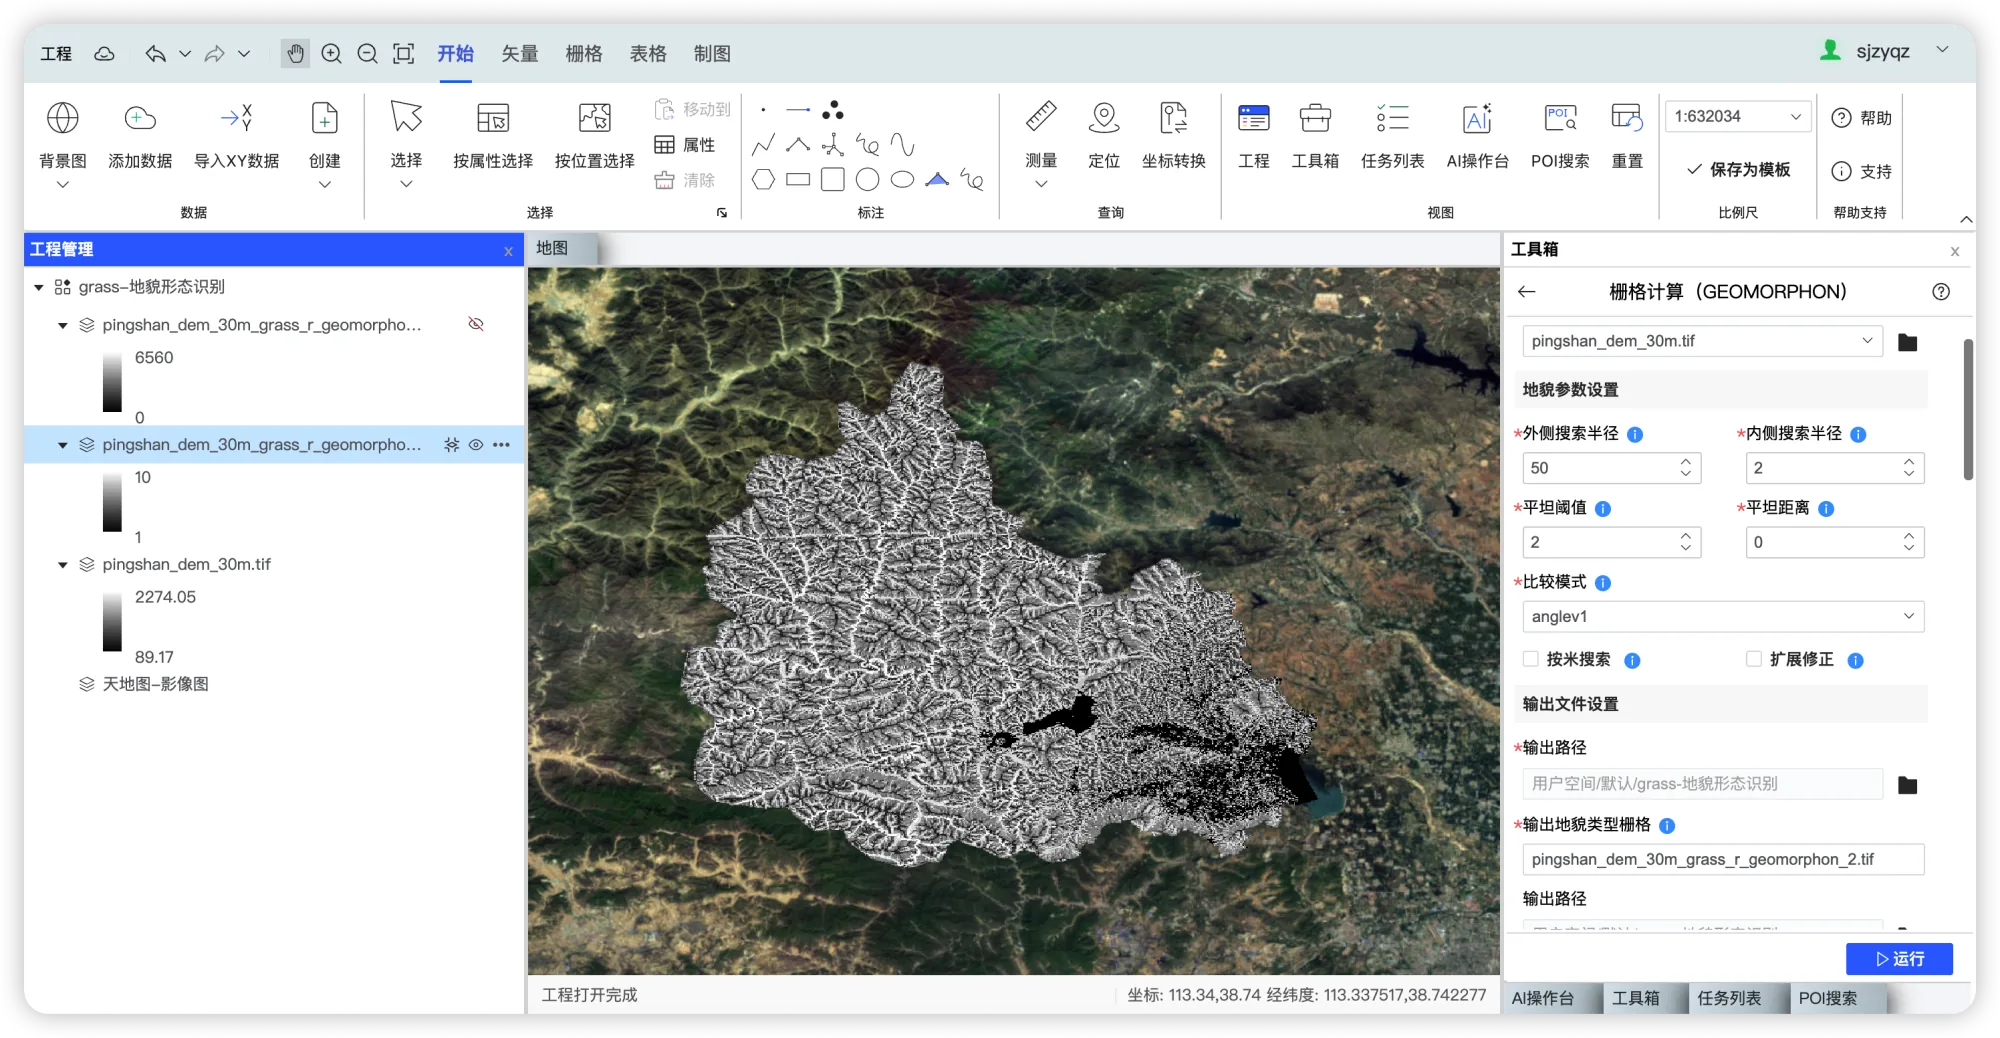
在线项目 grass-地貌形态识别 使用平山县 pingshan_dem_30m.tif(EPSG:3857)。前两次外侧搜索半径分别为 3 和 30 像元,内侧搜索半径均为 0、平坦阈值均为 1 度;第三次外侧搜索半径为 50 像元、内侧搜索半径为 2 像元、平坦阈值为 2 度。其余选项保持默认,结果均为 EPSG:3857 单波段地貌类型栅格:
| 外侧搜索半径 | 输出结果 |
|---|---|
3 像元 | pingshan_geomorphon_s3_20261104_01.tif |
30 像元 | pingshan_geomorphon_s30_20261104_01.tif |
50 像元 | pingshan_dem_30m_grass_r_geomorphon_3.tif |
将结果使用相同的分类图例展示,可比较地貌形态;前两次仅改变外侧搜索半径,第三次同时改变了内侧半径和平坦阈值,不能将差异仅归因于搜索尺度。该 DEM 虽命名为 30m,本项目中栅格坐标系的像元大小约为 38.23 米;3 和 30 像元分别对应约 115 米和 1,147 米的投影坐标距离。实际地面距离还会受投影变形影响。
注意事项
-
搜索半径越大,识别尺度越宽;较小的地貌可能被概括。
-
距离参数默认以像元为单位;启用“按米搜索”后以米为单位。
-
平坦阈值与 DEM 分辨率共同影响分类;比较不同结果时应保持参数一致。
-
若使用多数滤波或最小斑块过滤减少碎斑,后处理会改变原分类结果;应保留未经处理的分类栅格。
-
GRASS 将部分附加几何指标列为试验性参数,应结合研究目的核查。
使用经验
结果较破碎时如何调整
默认搜索半径较小时,大型地形可能被划分为多个小尺度形态,结果容易呈现细碎斑块;这不一定是错误,也不意味着这种尺度最适合研究目标。可按以下顺序进行对比:
- 保持其他参数不变,逐步增加搜索半径(search),比较较大尺度的山脊和沟谷。较大半径可能弱化小尺度地形。
- 再尝试增加跳过半径(skip),跳过中心附近的小尺度起伏;内侧半径应小于外侧半径。
- 最后根据 DEM 分辨率和研究目标调整平坦阈值(flat)。提高阈值通常会使更多方向被判为平坦。
可以从外侧半径 30–100 像元、内侧半径 2–5 像元和平坦阈值 1°–3° 开始试验,但这些仅是候选范围,不是通用的最佳参数。应单独改变参数并保留各次结果,通过可视化和研究区实际地形进行判断。
技术参考
计算引擎:GRASS GIS;底层模块:r.geomorphon。